次世代グローバルマッププラットフォームTomTom Orbis Mapsと大規模走行データの分析手法が、交通予測アルゴリズムの高度化および都市インフラに与える影響について解説します。
現代の都市インフラにおいて、交通渋滞の解消やモビリティの効率化は、行政や交通計画者が持続可能な都市運営を実現するための最重要課題の一つだ。人口集中や物流の複雑化に伴い、都市内の交通流動の予測は年々困難になっており、従来の静的な道路地図や限定的なセンサーデータに頼る管理手法は限界が見え始めている。こうした背景の中で注目を集めているのが、ロケーションテクノロジーの専門企業トムトム(TomTom)が展開する次世代グローバルマッププラットフォーム「TomTom Orbis Maps」である。最先端のAIや機械学習技術を統合し、世界中の膨大な走行データを網羅するこのプラットフォームは、交通予測アルゴリズムを高度化させ、都市インフラの設計や運用に大きな変革を促している。
TomTom Orbis Mapsの構造とオープンデータ統合による地図作りの革新
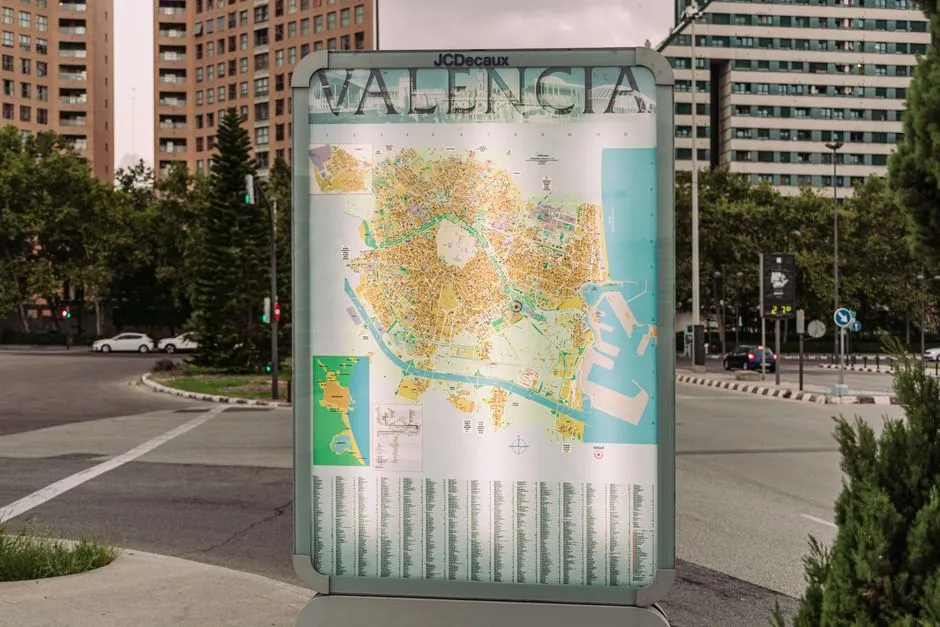
TomTom Orbis Mapsは、オープンソースコミュニティの成果とトムトム独自のデータソースを融合させた地図作成プラットフォームである。基盤となる技術には、数百万人におよぶアクティブユーザーが地図編集を行う「OpenStreetMap(OSM)」の豊富な機能やデータが活用されており、AIと機械学習を用いて情報の品質管理と統合を効率的に行っている。さらに、TomTom、AWS、Meta、Microsoftが共同で設立した「Overture Maps Foundation」の推進する標準仕様に準拠しており、一貫性の高い位置情報の提供を実現している。
このプラットフォームは、業界最高水準である8,600万キロメートルに及ぶ広大な交通網のカバレッジを誇り、単一ソースによる地図作成の限界を解消している。企業や開発者は、トムトムが提供する標準的な基盤の上に独自のデータを追加し、特定のユースケースに合わせたカスタムソリューションを構築できる。データを柔軟に管理・集約できるこのスケーラブルな仕組みは、自動運転技術の高度化やオンデマンド型モビリティサービスの発展を支える基盤として、自動車業界やハイテク業界の主要企業から高く評価されている。
また、視覚的な表現力においても進化を遂げており、精緻なプレミアム地図表示ソリューションが搭載されている。車線、建物、植生、大気効果といったリアルワールドの要素が3Dで再現され、リアルタイムの交通情報や電気自動車(EV)向け充電インフラなどの動的レイヤーを重ね合わせることができる。これにより、ドライバーや自動運転システムは周囲の状況をより正確に把握でき、安全かつ円滑なナビゲーション体験につながっている。
大規模走行データの分析とTomTom Traffic Indexが示す都市交通の実態
交通予測アルゴリズムを高度化させる上で不可欠なのが、実際の道路網で観測された膨大なプローブデータやフローティングカーデータ(FCD)だ。トムトムが発表している年次調査「TomTom Traffic Index」の2025年度版では、世界各地における計3.65兆キロメートル超の走行データが分析されており、都市ごとの渋滞レベルや平均走行速度、移動時間が詳細な指標として算出されている。この長年のトラフィック分析から、世界の平均渋滞率が上昇傾向にあることが示されており、都市計画の現場では客観的なデータに基づいた対策の策定が急務となっている。
日本国内の主要12都市を対象とした詳細な分析においても、各都市が抱える構造的な課題が明確になっている。例えば、熊本市では大規模な産業進出に伴う局所的な混雑や、公共交通から自動車への分担率の移行が影響し、国内で最も高い渋滞レベルを記録した。また、京都市では碁盤の目状の都市構造や交差点の多さに加え、観光客の増加に伴う駐車場不足や道幅の制約により、平均走行速度が国内で最低水準となっている。福岡市においても都心部への交通需要の一極集中が確認されており、都市構造とモビリティ需要のミスマッチが大きな時間損失を引き起こしている。
時間帯別の詳細なトラフィックトレンドを可視化することで、行政の都市計画担当者や政策立案者は、事後的な渋滞対策にとどまらず、将来のインフラ需要を見据えたスマートシティの仕組みを盛り込んだスマートなモビリティ計画を立案できるようになる。
高度な交通予測アルゴリズムがもたらす都市インフラとモビリティの未来
AI予測アルゴリズムによる都市交通の最適化フロー
1. データの収集と統合
リアルタイムの交通データと過去の蓄積データをAIアルゴリズムへ集約・統合する。
2. 高精度な交通流動予測
AIが将来の混雑動向を分析し、潜在的なボトルネック箇所を事前に特定する。
3. 都市インフラ運用の最適化
信号制御の動的変更や公共交通ダイヤの調整、モビリティ配置へ反映し全体の効率を高める。
TomTom Orbis Mapsに代表される高度なマッピング技術と、精緻なトラフィックインサイトの融合は、都市インフラのあり方を変えようとしている。リアルタイムの交通データと過去の蓄積データをAIアルゴリズムに統合することで、将来の交通流動を高精度に予測し、ボトルネックとなる箇所を未然に特定することが容易になる。これにより、信号制御の最適化、公共交通機関の運行ダイヤの動的な調整、さらにはシェアモビリティの効率的な配置など、都市全体の交通効率を最大化するための施策を展開できる。
都市が人口の高密度化や経済活動の活発化に伴って発展を続ける中、交通渋滞の増加は環境負荷の増大や生産性の低下といった課題を伴うことが多い。しかし、位置情報データとAIエージェントの連携など、最先端のテクノロジーを活用した「Location Intelligence」の導入が進むことで、これらの課題に対する科学的なアプローチが現実的な選択肢となっている。例えば、異常気象発生時の迅速な交通混乱の緩和や、大規模イベント開催時における円滑な運営支援など、状況変化に即座に適応できる柔軟なインフラ運営が実現されつつある。
トムトムのOrbis Mapsとそれに連動する交通予測エコシステムは、単なるナビゲーションの利便性向上にとどまらない意義を持っている。それは、交通渋滞や環境問題という現代都市の共通課題に対し、データドリブンな意思決定をもたらす強力な基盤だ。今後、自動運転社会の本格的な到来やスマートシティ構想の進展に伴い、こうした高精度な空間情報と予測アルゴリズムの役割はさらに増大し、持続可能で効率的な都市インフラを支える不可欠な要素として定着していくことが予想される。